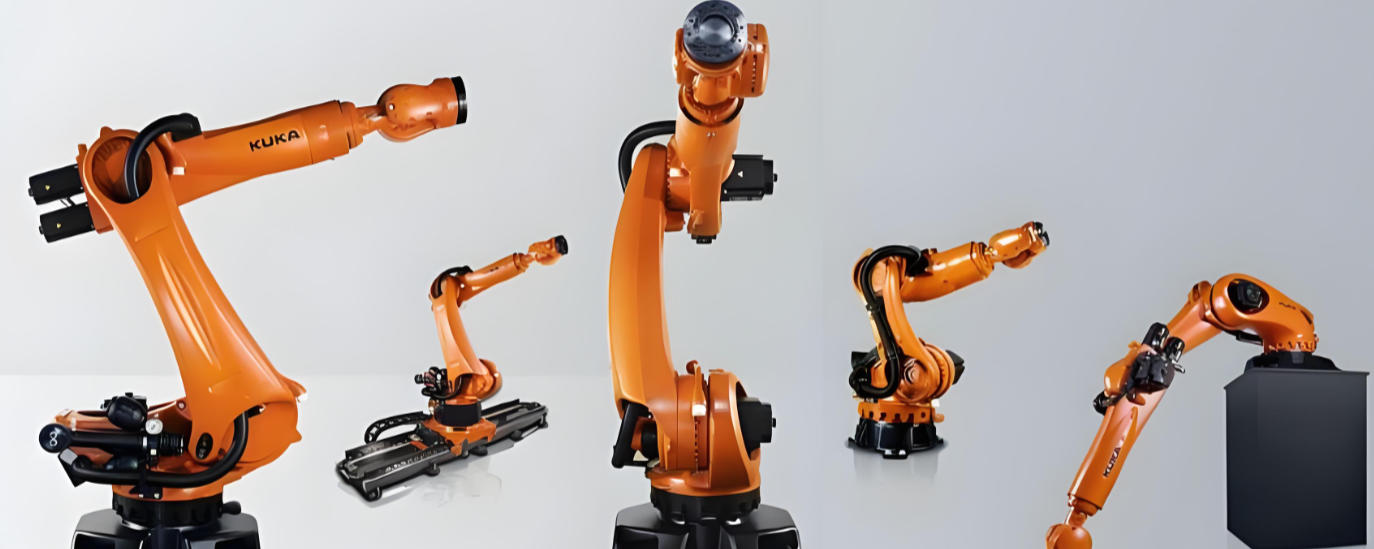

这套动力学体系是埃斯顿重载机型的底层核心,包含全参数动力学前馈、在线负载辨识、自学习抑振、JUMP 轨迹规划、刚度形变补偿、无传感器软碰撞观测六大模块,专门针对220kg 重载 + 3200mm 长臂展带来的大惯量、长悬臂抖动、重心多变痛点设计。
1、在线负载与惯量自动辨识
传统机器人只能人工填入固定负载质量,一旦夹爪、工件规格变化,增益不匹配,要么抖动、要么过载报警。
一键激励轨迹自动采集各关节力矩,一次性算出:质量、重心 XYZ、三轴转动惯量,自动绑定到 TOOL 工具号里保存,换产品直接切换工具即可生效
实时动力学前馈补偿:控制器根据当前姿态 + 负载惯量,提前给各轴伺服输出扭矩补偿,抵消重力、离心力、哥氏力;长臂展远距离抓取时末端下沉、姿态偏移被明显抑制
优势:混码、多规格工件、吸盘 + 工装重量变动的搬运产线,不用反复人工调伺服增益,减少调试时间,避免满载时扭矩分配不均、减速器冲击。
2、自学习主动振动抑制算法
3.2m 臂展属于长悬臂结构,重载启停、高位放垛极易出现末端残余抖动,薄板、玻璃、锂电模组很容易滑落、磕碰。
区别于简单陷波滤波(会带来轨迹滞后):频域凸优化轨迹整形,在加减速段主动避开本体固有共振频率,C2 连续光滑,不牺牲节拍、不引入时延
自学习模式:跑几条典型搬运轨迹,自动识别当前工况下的共振点,自适应调整抑制参数;不同垛高、不同抓取距离,抑振参数动态适配
落地效果:高层码垛、远距离跨工位转运,停止后快速稳振,放料位置稳定,对易碎件、软包物料友好。
3、JUMP 平滑轨迹过渡 + 自适应加减速
普通 S 曲线拐角要么减速太多节拍低,要么加速太猛冲击大。
JUMP 算法:基于动力学极限做关节力矩约束型轨迹规划,拐角过渡不再固定降速,而是根据当前负载、姿态、各轴扭矩裕度,动态分配加速度上限
官方指标:同等工艺条件下整体节拍提升约 15%;同时峰值冲击降低,减速器、伺服的冲击载荷更小,利于 24h 连续搬运、延长保养周期
对搬运意义:托盘进出、跨输送机转运、高位抬升这类大量拐角的动作,走得更顺,不会一到远距离姿态就被迫大幅降速。
4、重载刚度形变补偿算法
长臂展重载下,大臂、小臂、关节本身会产生微小弹性形变,空载标定的 TCP,满载远距离抓取时位置会飘。
预先辨识各关节刚度矩阵,动力学模型里叠加姿态 + 负载相关的形变补偿项,实时修正末端位置指令
优势:3200mm 最大半径满负载工况,重复定位精度依然维持 ±0.06mm,高层码垛不容易越码越偏、出现塌垛。
5、动力学外力观测器 / 软碰撞检测
依托动力学模型做扰动观测,不需要外置力矩传感器,通过关节力矩残差估算末端外力:
分级响应:轻微碰撞先减速,达到阈值立即停机;灵敏度可按搬运场景单独设置(袋装物料可以放宽,精密模组抓取调灵敏)
对比外置防撞块:响应更快,同时可以区分 “工件自重惯性冲击” 和 “意外碰撞”,减少搬运启停惯性带来的误触发停机,集成成本更低。
6、多轴协同动力学解耦
长臂展重载时,J1/J2/J3 大轴和手腕 J4/J5/J6 之间惯量强耦合,一个轴加速会扰动其他轴。
动力学解耦控制律,消除轴间耦合扰动;倾斜抓取、工件翻面、侧向取放这类六轴复合姿态运动时,轨迹跟随误差更小,适合异形工件柔性搬运。
7、和同级别竞品动力学方案的差异化特点
整套模型、辨识、抑振、轨迹规划全部控制器内核自研,和自家伺服深度匹配,不是外购通用控制内核;参数自整定能力更强,现场工程师上手简单
算法偏向“力矩优先”而不是单纯位置环,适合重载长悬臂,很多竞品是中小负载优化的动力学,放到 3m 以上臂展重载抖动控制吃力
负载辨识、抑振、碰撞观测全部开放在示教器菜单,不需要底层代码修改,集成商做码垛、拆垛、视觉无序抓取项目调试效率高
搬运场景直观总结
多规格混产 → 自动惯量辨识,免反复调参 3.2m 长臂 + 高位码垛 → 形变补偿 + 主动抑振,稳、准 追求产能、长时间连跑 → JUMP 轨迹,节拍提升同时降低减速器冲击 防撞保护、降低集成成本 → 动力学软碰撞,减少外置传感器投入。