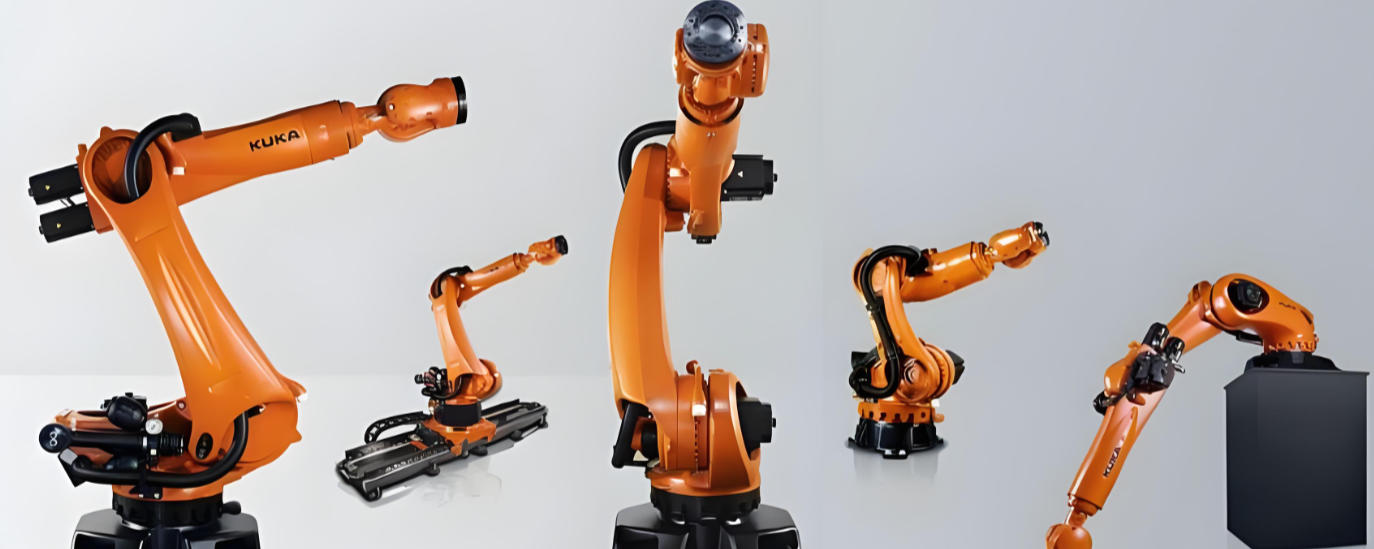

定义区分:绝对定位偏差 = 多次回到同一目标点重复性很好,但理论目标坐标和实际三维位置存在偏差,更换姿态、远近位置误差大小明显变化;离线编程、激光切割、视觉引导场景最容易暴露该故障。KR210 原厂重复定位精度 ±0.05mm,出厂默认不做全空间几何 DH 补偿,原生绝对定位普遍 1~3mm;如果工艺要求高精度离线仿真,必须激光跟踪仪整机标定处理顺序原则:基础机械紧固 → 润滑与减速机背隙检测 → 零点 Mastering 标定 → TCP / 负载 / 工件坐标系复核 → 电气 RDC、线缆、接地排查 → 激光跟踪仪几何标定补偿
一、前置判定
T1 手动限速≤25%,固定高精度基准尖点,TCP 多次往返测试:落点高度集中(重复定位合格),整体存在固定偏差,姿态不同误差大小变化 → 绝对定位偏差
每次落点随机飘忽 → 属于重复定位不良,重点排查 RDC、编码器线缆、减速机磨损,不属于本节范围
多姿态验证:同一基准点,直立姿态、手腕翻转、大臂下压伸展,分别测量三维误差;区分是全局整体偏移,还是长臂伸展挠度变形、局部姿态偏差
环境预热测试:空载连续运行 20~40 分钟复测精度,区分热膨胀漂移故障(温度漂移需要温度补偿参数修正)
二、第一步:机械硬件全面检查(优先执行,大部分现场根源在这里)
1. 紧固检查
LOTO 上锁挂牌,断电,释放各轴抱闸;复查底座地脚螺栓、大臂小臂法兰、电机固定螺栓,按原厂扭矩对角分次复紧
末端工装、法兰定位销检查:夹具松动、定位销缺失、工装变形;负载质量、重心、惯量参数必须和示教器录入完全一致,长臂伸展挠度会直接放大绝对定位误差
线束检查:编码器反馈线、动力线缆是否拉扯干涉,手腕活动区线缆外皮破损、接头氧化;活动时点位变动代表线缆虚接,必须更换柔性电缆
2. 减速机与润滑检测(KR210 J1/J2/J3 大型 RV,J4/J5/J6 谐波)
目视各关节有无漏油、异响、温升异常;放油取样检查润滑脂是否发黑、结块、含有大量金属粉末
断电松抱闸,千分表测量各轴反向背隙:
背隙微小、无明显空程:合格,继续下一步
换向存在明显空程、周期性咔咔异响、旧脂含铁屑 → 减速机内部磨损;不能单纯依靠软件反向间隙补偿掩盖机械磨损,磨损严重必须更换减速机总成
通气帽检查:堵塞会造成内部憋压、油封漏油,改变传动间隙
三、第二步:零点 Mastering(基准丢失是绝对偏差高发原因,换电池、撞机、拆装电机 / 减速机后必做)
EMD零点标定
库卡标准高精度零点标定使用 EMD/EMT 电子测量仪,目视对齐刻度仅临时应急,无法满足绝对定位精度要求
拆除末端所有工装负载,机器人置于标准预零位,各轴刻槽大致对齐
登录专家用户(密码 kuka),菜单路径:准备运行 → 零点校正 → EMD 电子测量器
依次对 1~6 轴执行 Mastering,单轴低速 5% 速度,从正向往负向寻找 V 型槽最低点完成标定
标定完成后,保存零点数据,整机断电重启;对比 $machine.dat 机器参数,确认和原厂备份一致,不要随意修改传动比、连杆长度参数
⚠️ 注意:EMD 标定不合格,后续所有激光几何标定数据全部无效
四、第三步:TCP、负载、工件坐标系复核
TCP 六点标定:使用高精度基准尖点,多姿态触碰基准,完整重新标定工具中心点;TCP 标定错误会造成全空间统一偏移
负载数据完整录入:负载质量、重心三轴坐标、转动惯量;开启负载挠度补偿,长臂重载姿态变形误差会明显改善
工件坐标系(base)重新三点标定,确认工装基准没有移位
核对 $ACT_TOOL 工具切换参数,多工具场景每个 TCP 独立标定验证
五、第四步:电气、伺服与接地干扰排查
RDC 模块、驱动 KSP 检查:RDC 负责解析旋转变压器位置信号,RDC 老化、通讯不稳,会出现姿态相关定位偏差,易误判为机械故障
控制柜接地:动力线缆与编码器反馈信号线分开布线,屏蔽层单端接地,消除焊接等高电磁干扰
伺服参数核查:反向间隙补偿、位置 / 速度环增益;反向间隙补偿只做小幅修正,补偿值不能过大,机械磨损优先维修硬件
查看系统日志:有无 RDC 通讯报警、编码器信号波动、跟随误差超限报警
六、第五步:激光跟踪仪整机几何 DH 标定
适用场景:离线仿真、激光切割、精密装配,要求仿真程序直接上机使用
环境要求:车间恒温 20~25℃,气流稳定,减少热膨胀误差;末端法兰安装 SMR 靶球
测量采集:ISO9283 标准,全工作空间均匀采集 30~60 个点位,覆盖远近、高低、正反手腕姿态
软件辨识修正 DH 连杆几何误差、关节偏角,生成新的 $machine.dat 补偿参数写入控制器
复测全空间点位,验证绝对定位精度达标,完整备份补偿后的机器参数、项目程序
补充:纯人工示教、不使用离线编程场景,一般不需要整机几何标定;可通过工件坐标系偏移、关键点多姿态示教临时补偿固定偏差,保障生产
七、修复完成闭环验证
空载复测绝对定位精度;挂载实际生产负载再次全姿态验证
空载连续跑合 20~30 分钟,监测关节温升、轨迹无抖动、换向无明显空程
试运行完整生产程序,复核工艺轨迹、工件点位精度
完整存档:Archive 全备份(包含零点、DH 补偿、负载、TCP、base 坐标系参数),留存精度检测报告
八、故障分类对照表
全部点位统一偏移,姿态变化误差不变 → TCP 标定错误 / base 工件坐标系移位
同一点,姿态翻转后偏差明显变化 → Mastering 零点错位、DH 几何参数误差(激光标定修复)
长臂伸展后误差急剧变大 → 负载重心参数错误、结构挠度、底座螺栓松动
换向瞬间轨迹偏移、拐角过冲 → 减速机背隙超标、反向间隙补偿不合理
伴随周期性异响、温升高、油脂含铁屑 → 减速机内部磨损,更换总成
九、避坑提醒
零点没有 EMD 精密标定,直接做激光跟踪仪几何标定,标定数据无效, 减速机背隙严重超标,只加大软件补偿掩盖磨损,短期可用,后期加剧磨损、撞机, 混用不同型号润滑脂,造成 RV 摆线、谐波齿轮结胶磨损,未备份原始 $machine.dat,随意修改连杆长度、传动比等核心机器参数。